トピックス
工学部開発の自律走行ロボットによる公道実証実験を実施しました
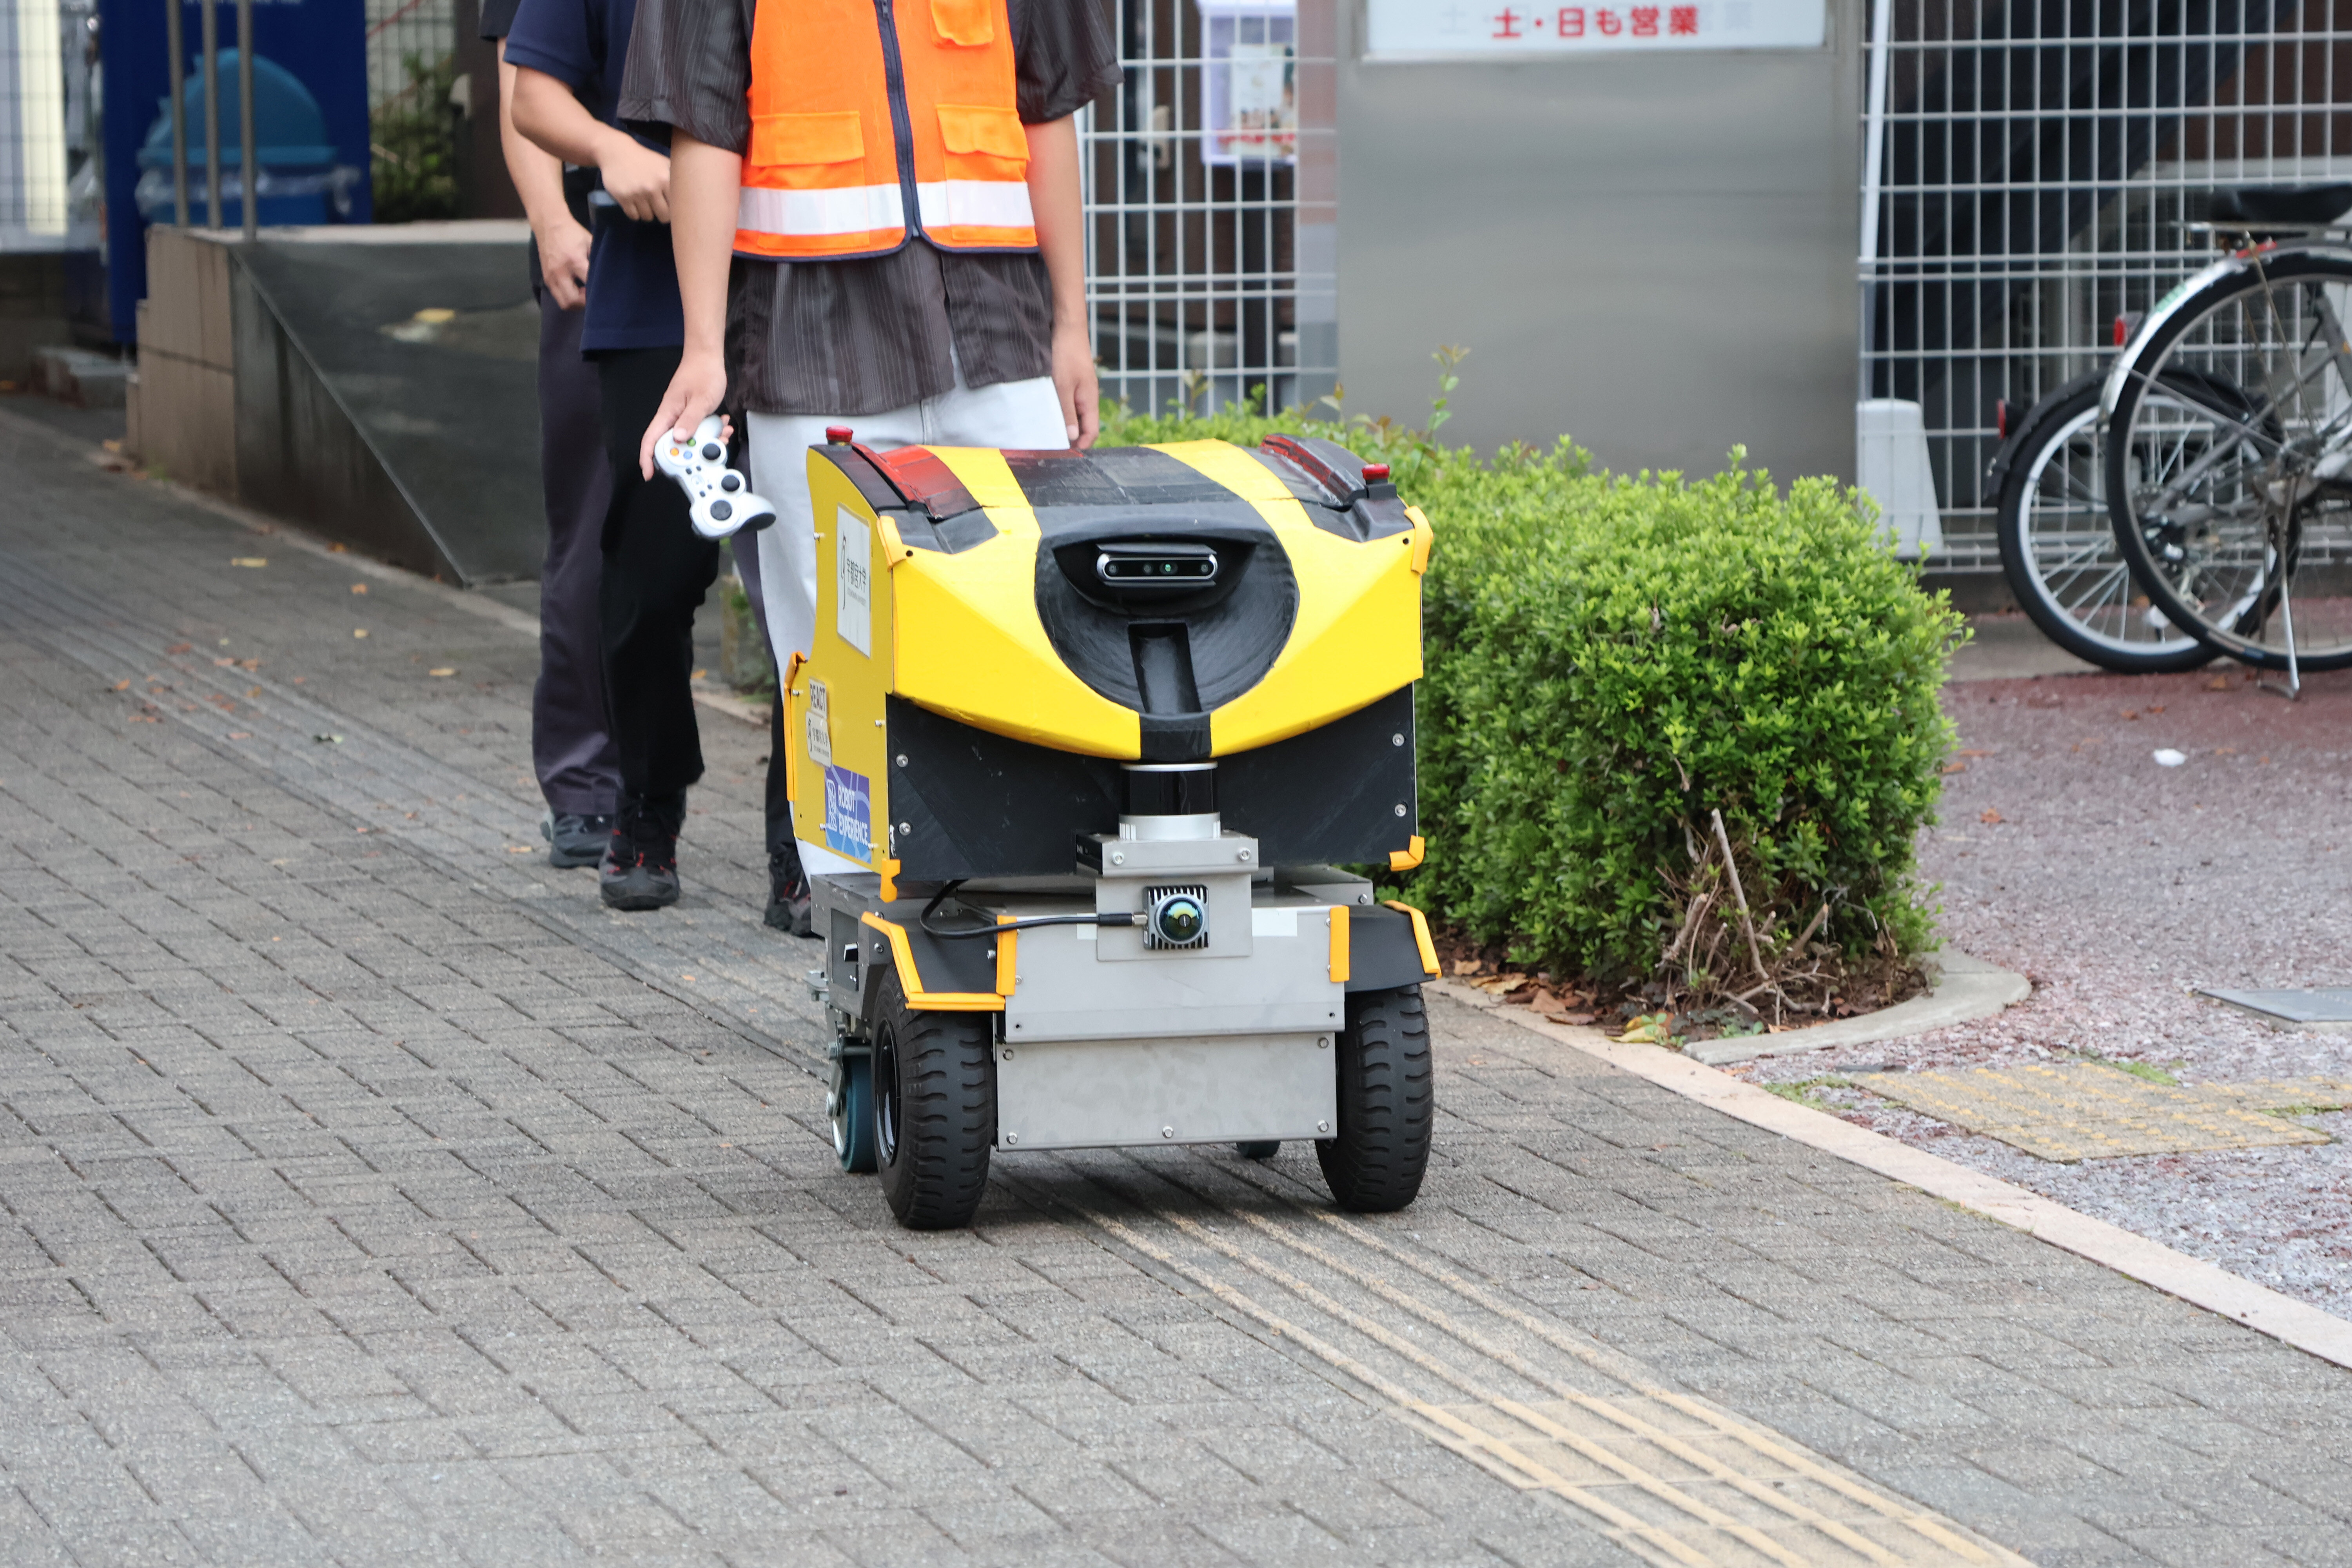
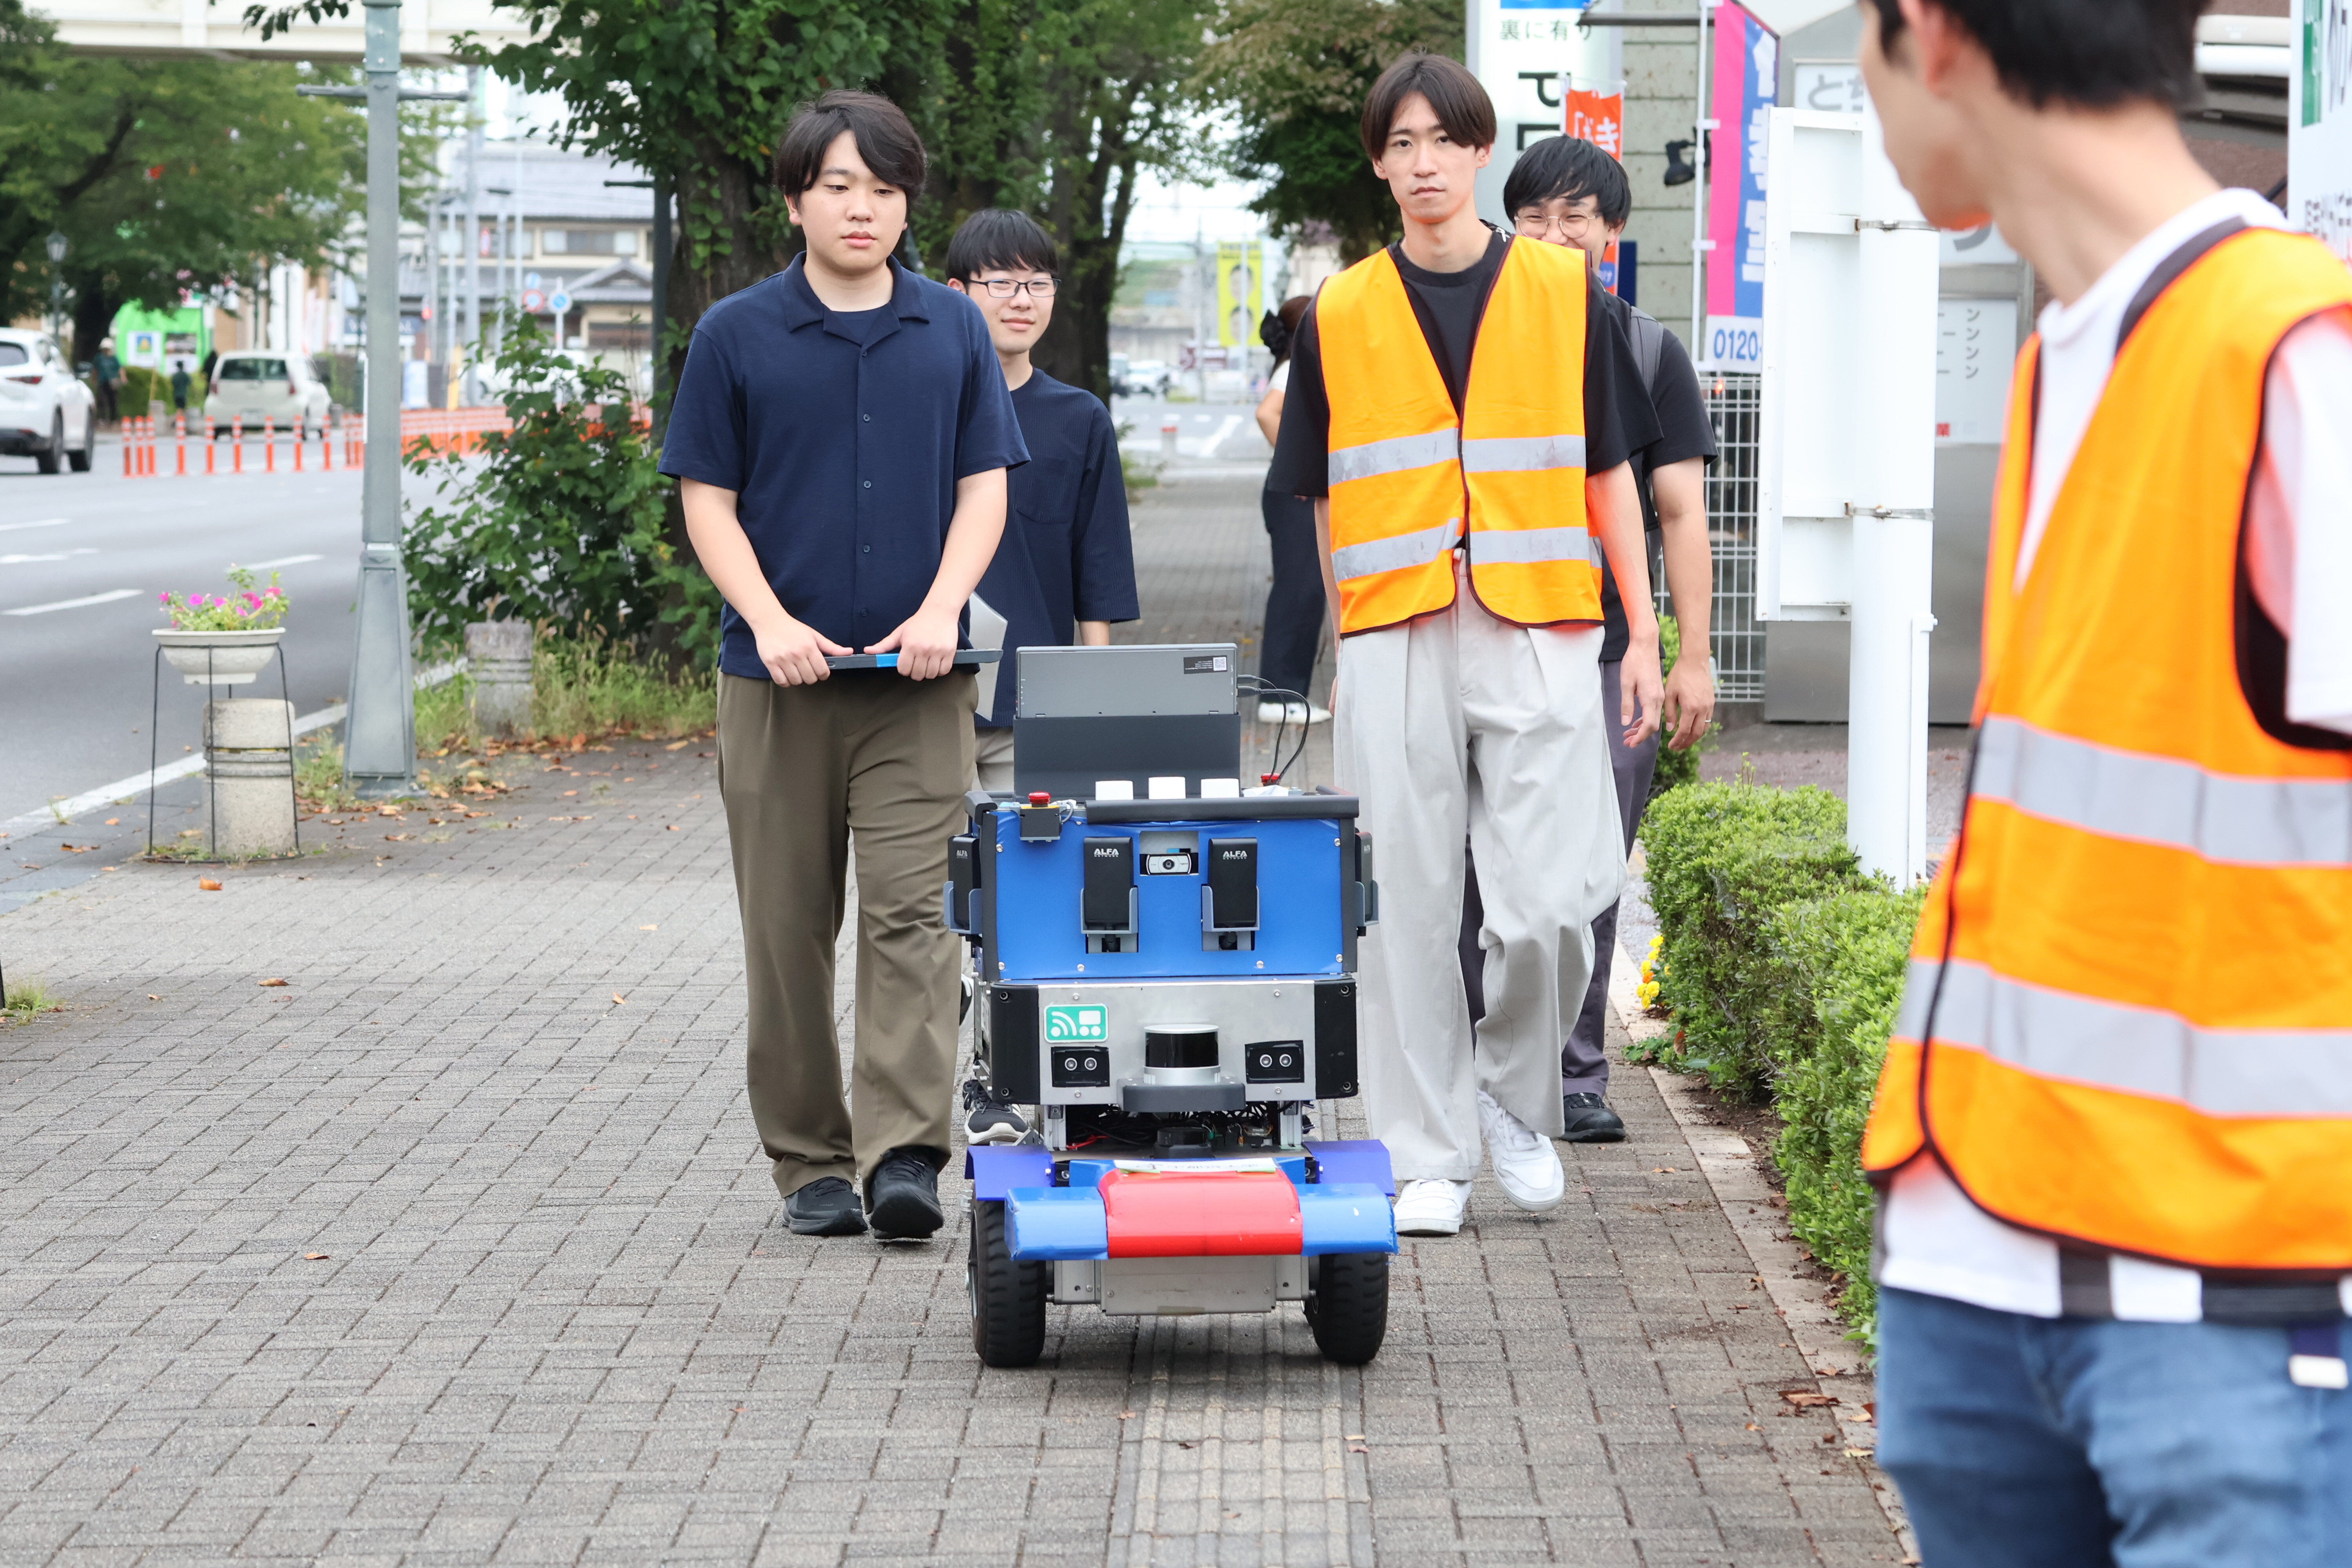
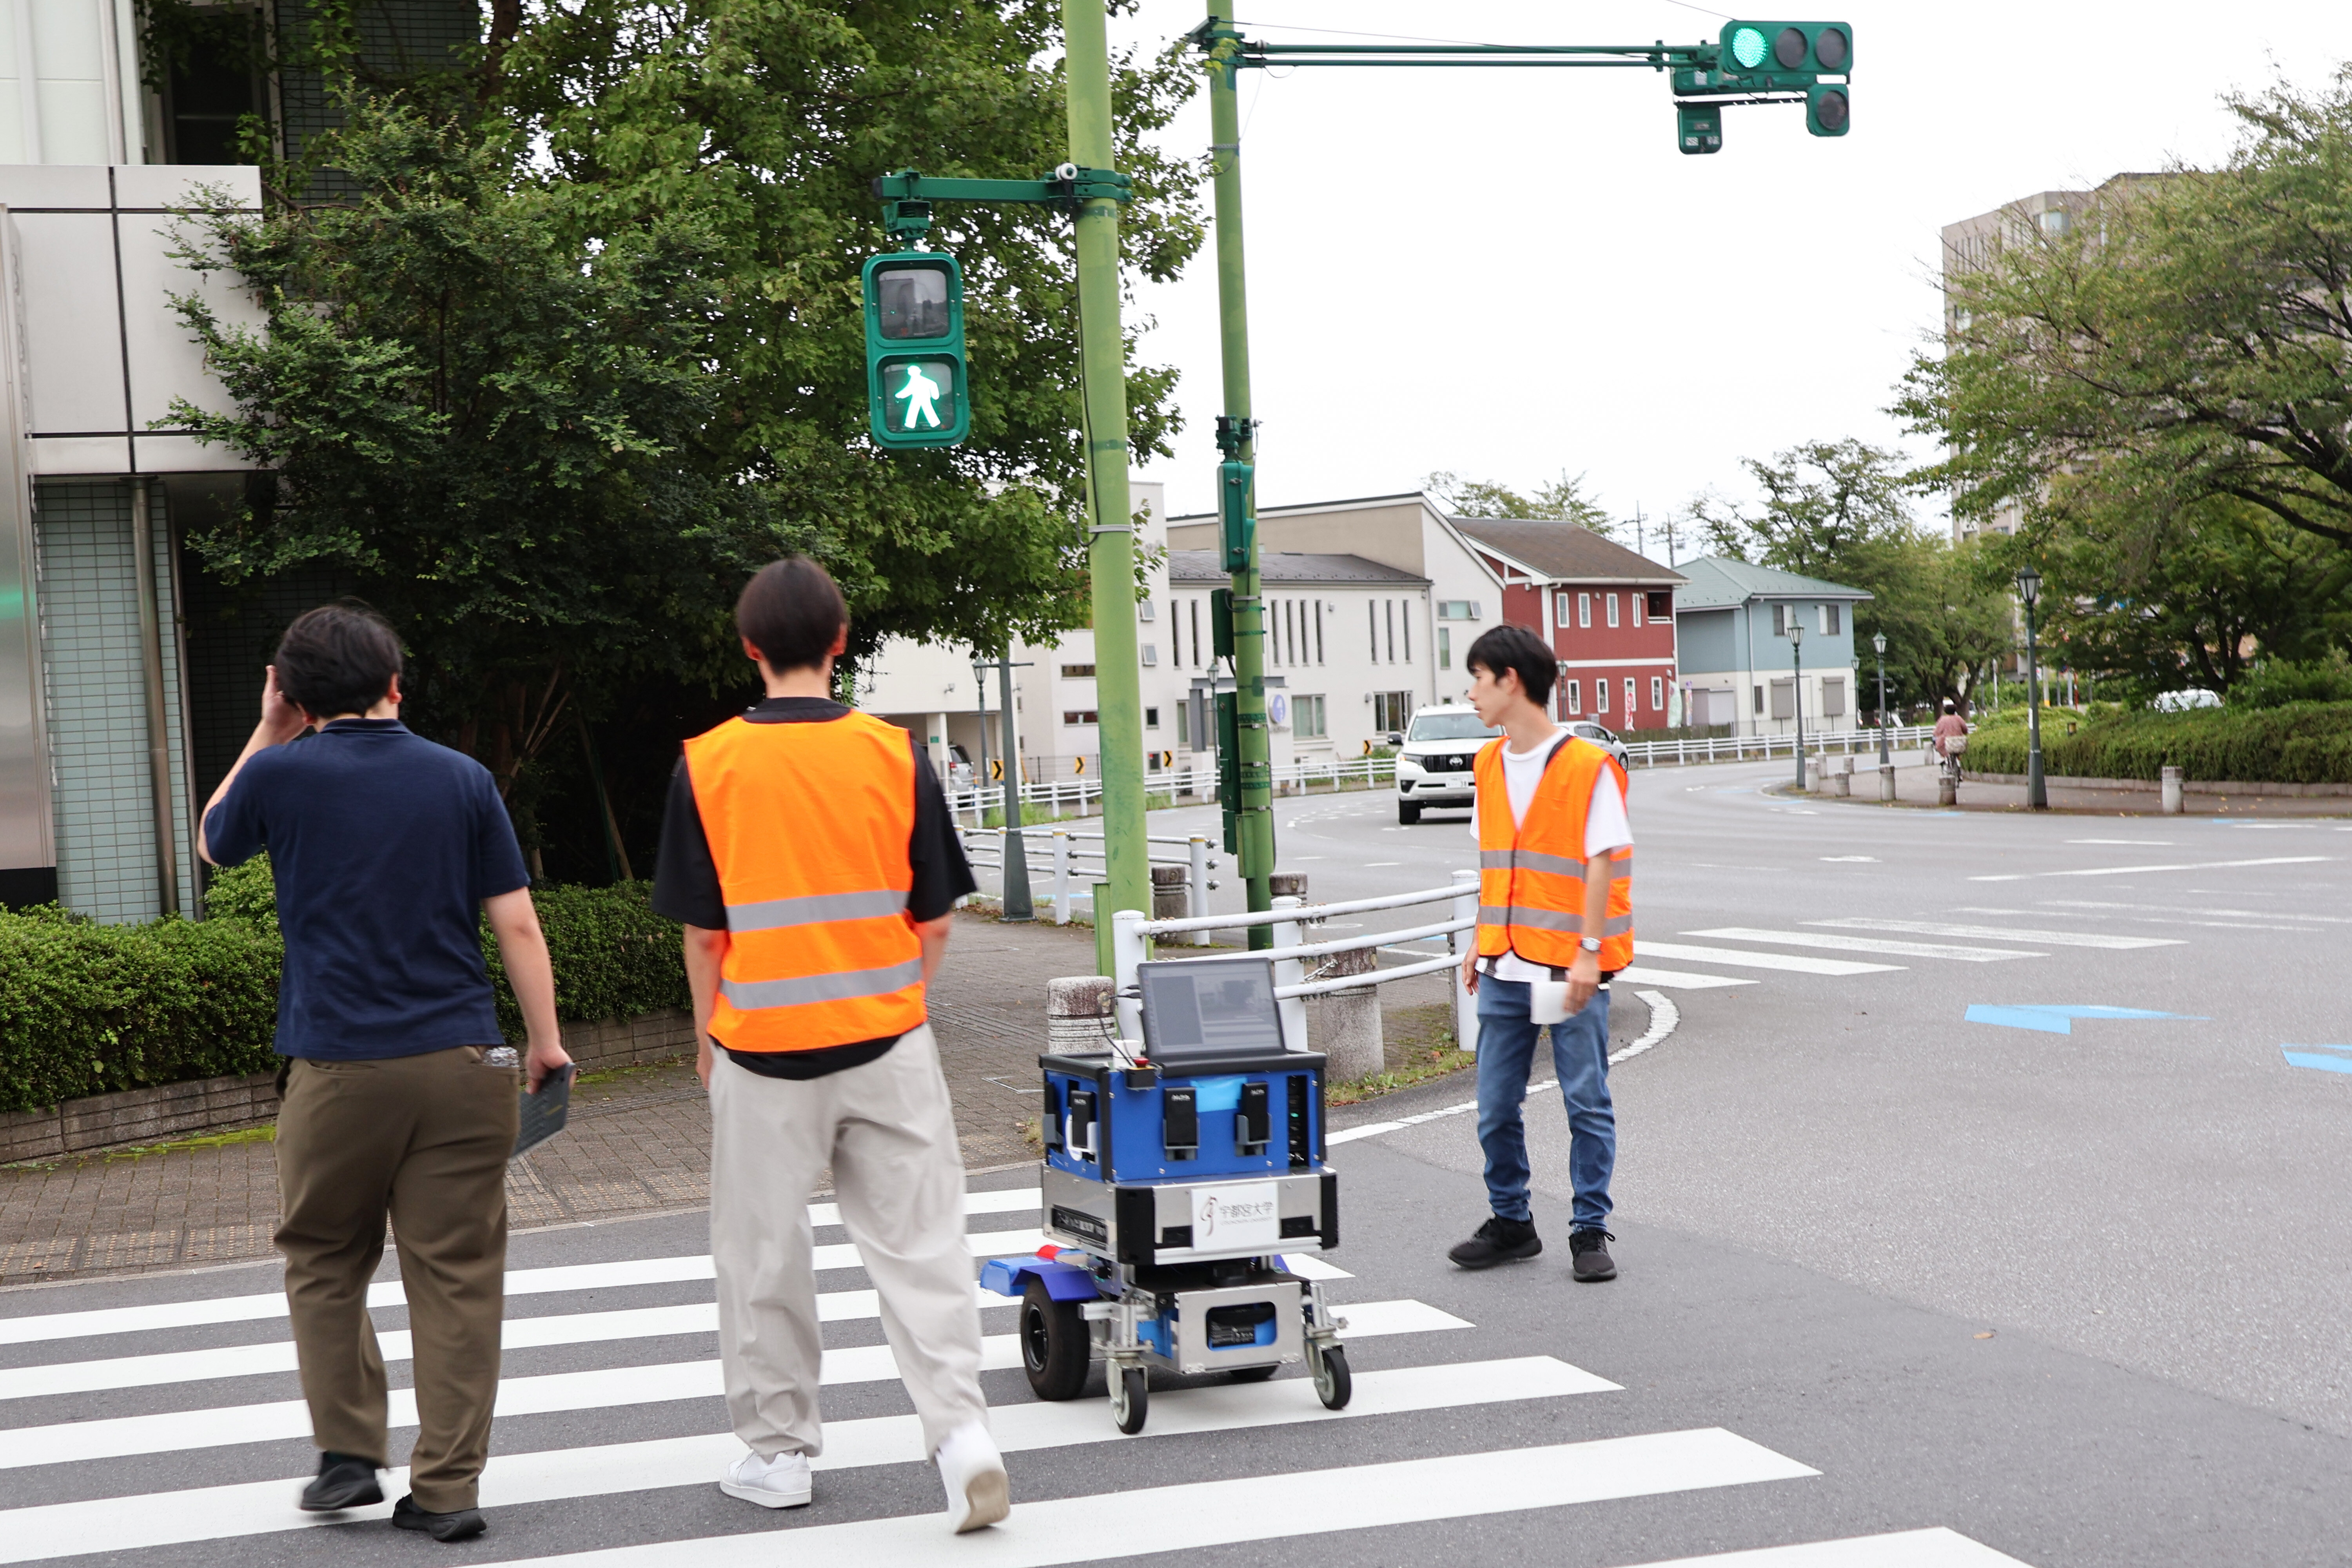
宇都宮大学工学部計測・ロボット工学研究室は、ロボットと公共交通をはじめとするモビリティを組み合わせた新たな交通手段の実現に向けた研究開発を進めています。その一環として8月31日、本学陽東キャンパスからLRT宇都宮大学陽東キャンパス停留場前までの区間において、ロボットによる自律走行の実証実験を実施しました。
本実証実験は、公道を利用した走行実験を約半年にわたり継続して実施している取組の第3回目として行われたものです。当日は、本学教員による実験概要の説明の後、ロボットが陽東キャンパス内および周辺の歩道区間を走行し、実証実験を行いました。
今後は実証範囲を段階的に拡大し、2027年2月にはLRTを貸し切って連携実証試験を実施します。将来的には本学陽東キャンパスからライトキューブ宇都宮やかしの森公園などの目的地まで移動できる新たな交通手段の実現を目指します。

【関連リンク】
工学部 計測・ロボット工学研究室
研究者総覧 尾崎功一教授
研究者総覧 RENATO MIYAGUSUKU准教授
研究者総覧 田畑研太助教